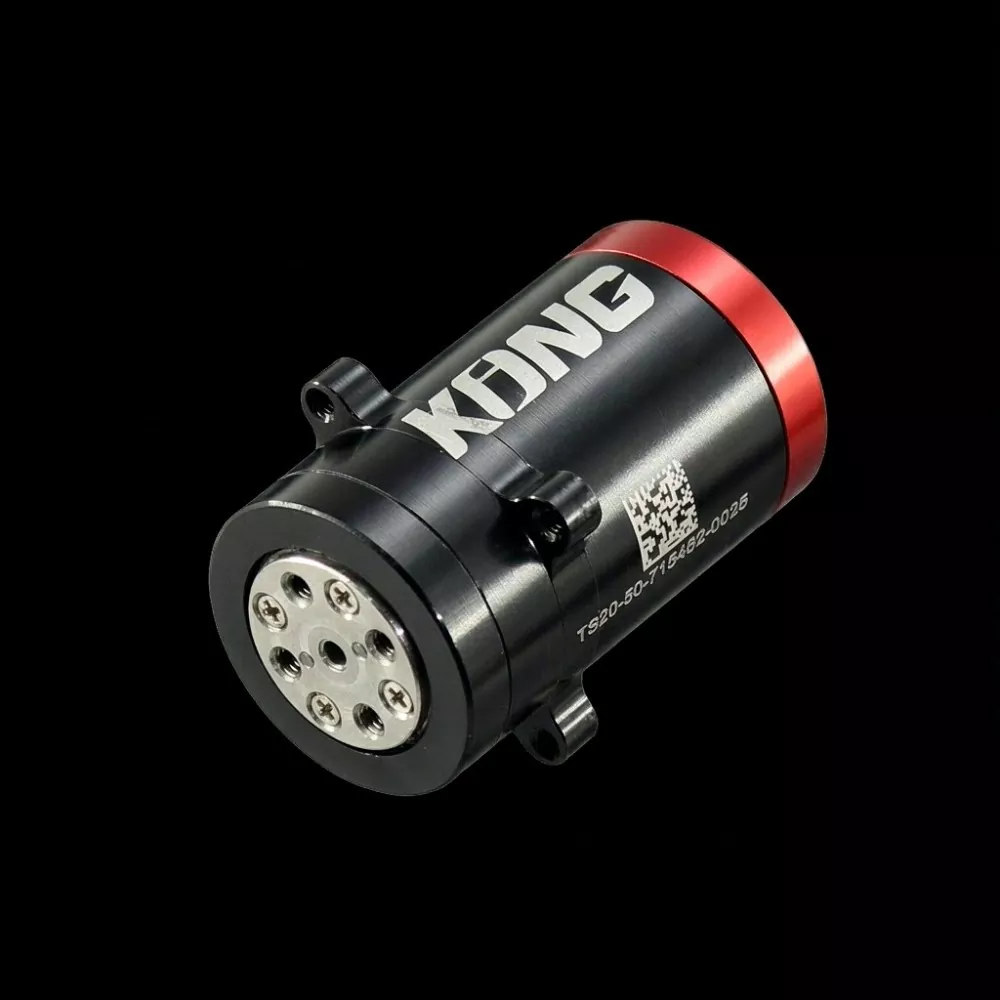
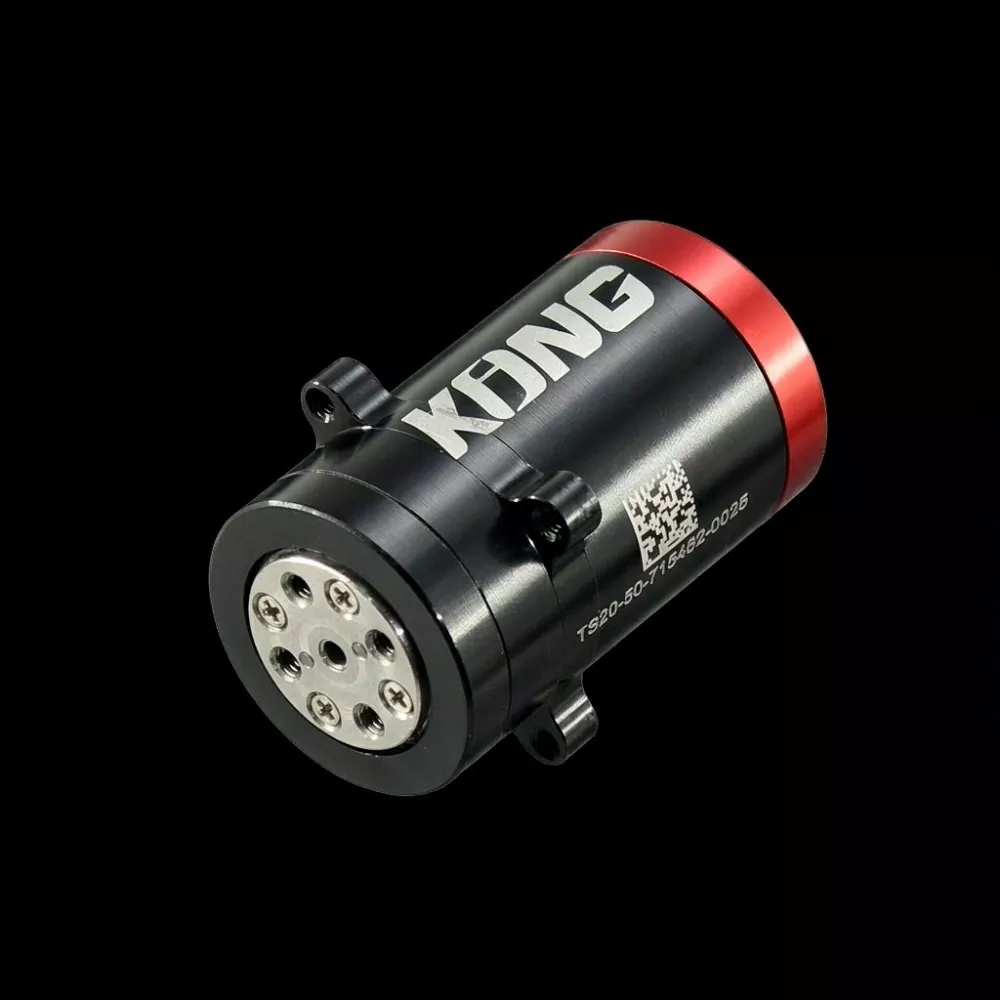
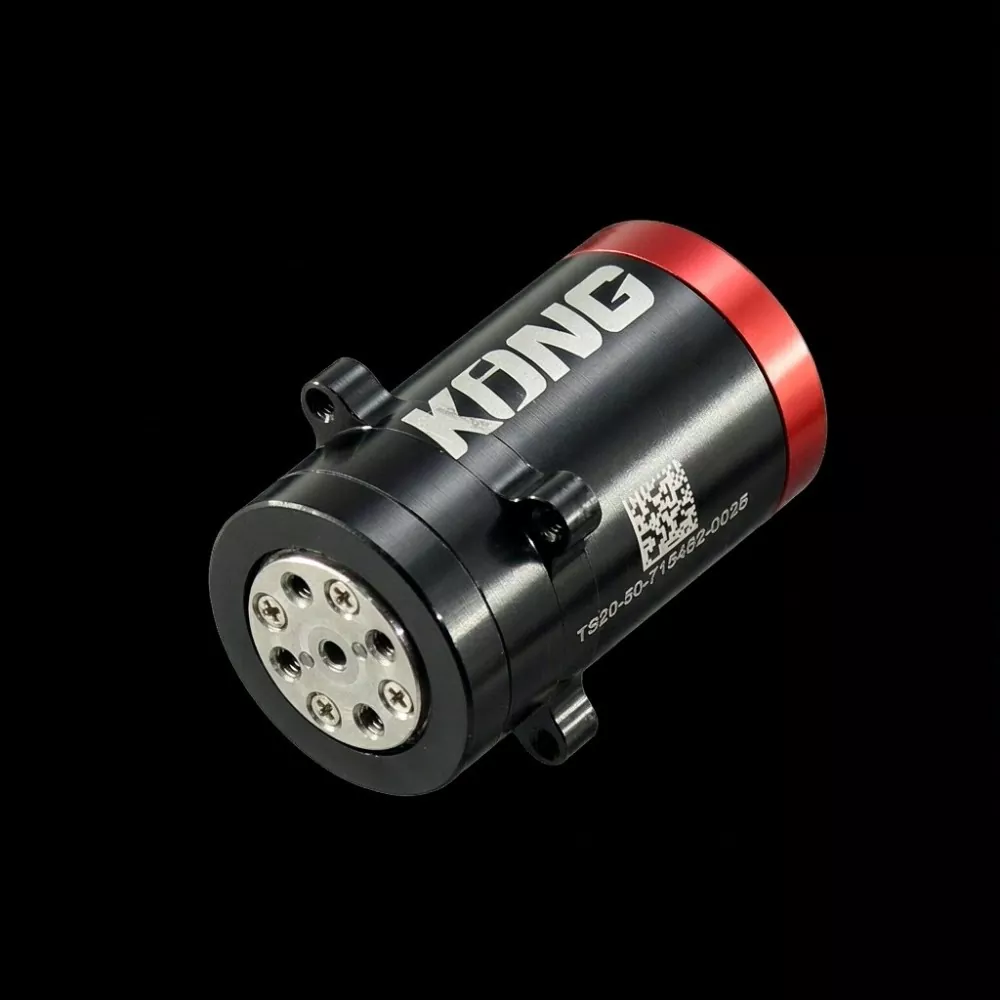
نظرًا لأن الأيدي الروبوتية أصبحت قادرة بشكل متزايد على أداء عمليات معالجة دقيقة وحركات شبيهة بالحركات البشرية، فإن اختيار المحرك المفصلي المناسب يعد أمرًا ضروريًا لتحقيق حركة دقيقة وردود فعل موثوقة للقوة.حركة البحريوفر حلول التحكم في الحركة المتقدمة، بما في ذلكوحدة مفصل اليد الحاذقة، مصممة لتلبية المتطلبات الصعبة للأيدي الروبوتية المدمجة، والمقابض متعددة الأصابع، والأنظمة الروبوتية الذكية. تدمج سلسلة TS20 محركًا ومخفضًا وأجهزة تشفير مزدوجة ومحرك مؤازر داخلي في هيكل مدمج بشكل استثنائي، مما يساعد المهندسين على تبسيط تكامل النظام مع تحسين دقة الحركة ومرونة التحكم.
وحدة مفصل اليد البارعة عبارة عن مشغل مدمج مدمج يمكّن الأصابع الآلية والمفاصل الميكانيكية من أداء حركات دقيقة ومنسقة. تستكشف هذه المقالة مبادئ التشغيل والمواصفات الفنية الأساسية ومزايا الأداء وسيناريوهات التطبيق واعتبارات الاختيار. باستخدام سلسلة TS20 من SEA MOTION كمثال، فإنه يشرح كيف تجمع الوحدة المشتركة المتكاملة بقطر 20 مم بين ردود الفعل عالية الدقة ورد الفعل العكسي المنخفض والتحكم في المعاوقة واتصال RS485 عالي السرعة لدعم المعالجة الآلية المتقدمة.
1. ما هي وحدة مفصل اليد البارعة؟
2. كيف تعمل وحدة مفصل اليد البارعة؟
3. المواصفات الفنية الرئيسية ومقارنة الأداء
4. ما هي مزايا التصميم الأساسية؟
5. لماذا يعد التحكم في المعاوقة مهمًا للأيدي الروبوتية؟
6. التطبيقات الرئيسية في مجال الروبوتات والأتمتة
7. كيفية اختيار وحدة مفصل اليد الحاذقة المناسبة
A وحدة مفصل اليد الحاذقةهو مكون متكامل للتحكم في الحركة مصمم خصيصًا لدفع مفاصل الأصابع الآلية وغيرها من الآليات الآلية المدمجة. على عكس المحركات التقليدية التي تتطلب علب تروس منفصلة وأجهزة تشفير وإلكترونيات محرك خارجي، تجمع الوحدة المشتركة المتكاملة بين هذه المكونات الأساسية في مجموعة واحدة مدمجة.
يعد هذا التكامل مهمًا بشكل خاص في الأيدي الآلية لأن مساحة التثبيت المتاحة محدودة للغاية. قد يحتوي كل إصبع على مفاصل متعددة يتم التحكم فيها بشكل مستقل، ويجب أن يوازن النظام العام بين الأبعاد المدمجة والوزن المنخفض وعزم الدوران الكافي والتغذية المرتدة الدقيقة.
تعالج سلسلة SEA MOTION TS20 هذه المتطلبات من خلال العديد من التقنيات المتكاملة:
ومن خلال دمج هذه المكونات، تعمل الوحدة على تبسيط تصميم النظام الميكانيكي والكهربائي مع توفير إمكانات التغذية الراجعة المطلوبة للتلاعب الآلي الدقيق.
يتضمن مبدأ التشغيل لوحدة المفصل اليدوي الماهرة التشغيل المنسق للمحرك، وناقل الحركة الميكانيكي، وردود فعل التشفير، والتحكم في الحلقة المغلقة.
عندما ترسل وحدة التحكم المضيفة أمرًا بالحركة، يقوم محرك الأقراص المدمج بمعالجة موضع الهدف والسرعة والصلابة والتخميد وعزم الدوران الأمامي. يقوم المحرك بعد ذلك بتوليد حركة دورانية، والتي تمر عبر مخفض الدقة لتشغيل المفصل الآلي المتصل.
وفي الوقت نفسه، يقوم نظام التشفير بقياس حالة الحركة بشكل مستمر. تتيح هذه التعليقات لوحدة التحكم مقارنة الأداء الفعلي بالحركة المطلوبة وضبط خرج المحرك وفقًا لذلك.
يستخدم TS20 بنية تشفير مزدوج، مع توفر ردود الفعل من الأطراف المقابلة لقطار التروس. يساعد هذا الترتيب نظام التحكم على مراقبة حركة جانب الإخراج بدلاً من الاعتماد حصريًا على قياسات جانب المحرك.
ويمكن تلخيص عملية الرقابة على النحو التالي:
تساعد هذه البنية المتكاملة الأيدي الآلية على تحقيق حركة منسقة وتفاعل متحكم فيه مع الأشياء ذات الأحجام والأشكال والخصائص الميكانيكية المختلفة.
تؤثر المواصفات الفنية بشكل مباشر على ما إذا كان المحرك المشترك يمكنه تلبية المتطلبات الميكانيكية ومتطلبات التحكم لليد الآلية. يتوفر SEA MOTION TS20 في شكلين: TS20-50 وTS20-100. يشترك كلا الطرازين في نفس الغلاف الميكانيكي لكنهما يقدمان خصائص مختلفة لعزم الدوران والسرعة.
| المعلمة التقنية | TS20-50 | TS20-100 |
|---|---|---|
| نسبة التروس | 50:1 | 100:1 |
| عزم الدوران المقدر | 0.7 نيوتن متر | 1.5 نيوتن متر |
| ذروة عزم الدوران | 2 ن·م | 4 ن·م |
| مدة ذروة عزم الدوران | 300 مللي ثانية | 300 مللي ثانية |
| الحد الأقصى لسرعة عدم التحميل | 31.4 راد / ثانية | 15.7 راد / ثانية |
| رد فعل عنيف | أقل من 20 ثانية قوسية | أقل من 20 ثانية قوسية |
| التشفير | ثنائي 24 بت | ثنائي 24 بت |
| أبعاد | Ø20 × 35 ملم | Ø20 × 35 ملم |
| تتحمل جوفاء | Ø1.7 ملم | Ø1.7 ملم |
| وزن | 35 جم | 35 جم |
| الجهد المقنن | 24 فولت تيار مستمر | 24 فولت تيار مستمر |
| تواصل | RS485 | RS485 |
| قابلة للقيادة من الخلف | نعم | نعم |
بالإضافة إلى الأداء الميكانيكي، يتضمن TS20 واجهة اتصال وتحكم متقدمة:
تجعل هذه المواصفات الوحدة مناسبة للتطبيقات التي تتطلب تكاملًا ميكانيكيًا مدمجًا وردود فعل عالية الدقة والتحكم في الحركة سريع الاستجابة.
يتضمن اختيار وحدة مفصل اليد الحاذقة المناسبة أكثر من مجرد مقارنة عزم الدوران المقدر وسرعة المحرك. تؤثر الأبعاد الميكانيكية وهندسة التغذية المرتدة ومرونة التحكم وتعقيد التكامل أيضًا على الأداء العام للنظام الآلي.
يتميز TS20 بهيكل أسطواني يبلغ قطره 20 مم فقط وطوله 35 مم، ويبلغ وزنه الإجمالي 35 جرامًا. يسمح عامل الشكل المدمج هذا للمهندسين بتثبيت المحركات داخل مساحات محدودة لمفاصل الأصابع دون زيادة الكتلة الإجمالية لليد الآلية بشكل كبير.
يوفر جهازا تشفير مستقلان 24 بت تعليقات تفصيلية للحركة. بالإضافة إلى قياس جانب الإخراج ورد الفعل العكسي أقل من 20 ثانية قوسية، تدعم هذه البنية مراقبة دقيقة للموضع وتحسين التحكم في حركات المفاصل الصغيرة.
تشترك التكوينات 50:1 و100:1 في نفس المبيت وشفة التركيب بقطر 24 مم. وبالتالي يمكن للمهندسين تقييم متطلبات عزم الدوران والسرعة المختلفة دون إعادة تصميم هيكل التركيب الميكانيكي الرئيسي.
يلغي محرك التحكم المدمج ذو التوجه الميداني الحاجة إلى محرك خارجي منفصل. تعمل الوحدة بمصدر 24 فولت تيار مستمر ووصلة اتصال RS485، مما يقلل من عدد المكونات المطلوبة لتكامل النظام.
تسمح إمكانية القيادة الخلفية لعمود الإخراج بالاستجابة للقوى الخارجية بدلاً من التصرف مثل ناقل الحركة الصلب والمقفل. تعتبر هذه الخاصية ذات قيمة خاصة عندما يقوم الإصبع الآلي بإجراء اتصال غير متوقع مع جسم ما أو عندما يحتاج إلى ضبط قوة إمساكه.
يقوم التجويف المجوف بقطر 1.7 مم بإنشاء مسار توجيه مخصص عبر محور المفصل. يمكن أن يستوعب وترًا أو سلك إشارة، مما يساعد المهندسين على تنظيم الأسلاك الداخلية وعناصر النقل الميكانيكية داخل مجموعات روبوتية مدمجة.
يجب على الأيدي الروبوتية في كثير من الأحيان أداء المهام التي تنطوي على التفاعل الجسدي، مثل الإمساك بالأشياء الهشة، والتلاعب بالأدوات، والحفاظ على اتصال ثابت مع الأسطح غير المنتظمة. قد لا يوفر التحكم في الموقع وحده مرونة كافية لهذه العمليات.
يمكّن التحكم في المعاوقة المفصل الآلي من تنظيم استجابته لأخطاء الموقع والقوى الخارجية. يدعم TS20 نموذج التحكم المتكامل في المعاوقة والذي يتم التعبير عنه على النحو التالي:
τ = Kp (θdes − θ) + Kd (ωdes − ω) + τdes
أين:
ومن خلال ضبط الصلابة والتخميد، يمكن للمهندسين تكوين خصائص استجابة ميكانيكية مختلفة لمهام مختلفة.
على سبيل المثال، يمكن للإصبع الآلي استخدام استجابة متوافقة نسبيًا عند ملامسة جسم ما في البداية وزيادة الصلابة عند الحاجة إلى قدر أكبر من الاستقرار الموضعي. يؤدي ضبط Kp على الصفر إلى تمكين سلوك مصدر عزم الدوران، والذي يمكن أن يكون مفيدًا لتطبيقات الأصابع التي يتم التحكم فيها بالقوة.
تجعل هذه المرونة التحكم في المعاوقة قدرة مهمة للأيدي الآلية المتقدمة التي تحتاج إلى موازنة دقة الحركة مع التفاعل الجسدي.
إن الجمع بين الأبعاد المدمجة والإلكترونيات المتكاملة والتحكم المرن يجعل وحدة المفصل اليدوي الحاذقة مفيدة عبر العديد من تطبيقات الحركة الدقيقة.
قد يتطلب كل إصبع آلي مفاصل متعددة يتم التحكم فيها بشكل مستقل. تساعد المحركات المدمجة المصممين على توزيع وحدات القيادة المطلوبة في جميع أنحاء هيكل الإصبع مع الحفاظ على الوزن المناسب والغلاف الميكانيكي.
تتطلب الروبوتات الصغيرة التي تشبه البشر مفاصل خفيفة الوزن وسريعة الاستجابة لدعم الحركة الطبيعية والتلاعب بالأشياء. يمكن للوحدات المشتركة المتكاملة تبسيط تصميم الأيدي والآليات المفصلية المدمجة الأخرى.
غالبًا ما تحتاج أدوات القابض الصناعية والبحثية إلى التعامل مع الأشياء ذات الأبعاد والخصائص السطحية المختلفة. تساعد الصلابة القابلة للتعديل، والتحكم في عزم الدوران، وردود فعل التشفير على دعم استراتيجيات الإمساك الأكثر قابلية للتكيف.
تستفيد الأذرع الآلية المدمجة المستخدمة في المختبرات والبيئات التعليمية والمرافق البحثية من المحركات المتكاملة التي تقلل من تعقيد الأسلاك وتبسط التجميع الميكانيكي.
في أنظمة تحديد المواقع المتخصصة وتجميعات المؤازرة الدقيقة للطيران، فإن مساحة التثبيت المحدودة ومتطلبات الكتلة الصارمة تجعل مكونات التحكم في الحركة المدمجة ذات قيمة خاصة. تعتمد الملاءمة الفعلية على متطلبات البيئة والسلامة والتحقق من الأداء الخاصة بالتطبيق.
يتطلب اختيار وحدة مشتركة مناسبة إجراء تقييم شامل للهيكل الميكانيكي ومتطلبات الحركة وهندسة التحكم وبيئة التشغيل.
ضع في اعتبارك العوامل التالية قبل اتخاذ قرار الشراء:
تعد نسبة النقل أحد أهم الاعتبارات عند اختيار تكوين TS20.
يشترك كلا التكوينين في نفس الأبعاد الميكانيكية وواجهة التثبيت، مما يسمح للمهندسين بمقارنة أدائهم أثناء إنشاء النماذج الأولية دون تغيير التصميم الميكانيكي الأساسي.
يعد التثبيت الصحيح أمرًا ضروريًا للحفاظ على الدقة الميكانيكية والموثوقية التشغيلية لوحدة المفصل الدقيقة.
عند تركيب SEA MOTION TS20، يجب على المهندسين إيلاء اهتمام خاص للتفاصيل التالية:
يتضمن TS20 أيضًا وظائف حماية تغطي التيار الزائد، والجهد الزائد، والجهد المنخفض، والجهد الزائد العابر، ودرجة الحرارة الزائدة FET، ودرجة حرارة المحرك الزائدة، وأخطاء التشفير. يجب على المهندسين مراجعة إجراءات معالجة الأخطاء وحدود التشغيل أثناء تشغيل النظام.
بالنسبة للنقل، يتم تعبئة الوحدات الفردية في أكياس مضادة للكهرباء الساكنة، ومبطنة برغوة واقية، ويتم وضعها في صناديق منفصلة للمساعدة في حماية فلنجة الإخراج والتوصيلات الكهربائية.
ج: وظيفتها الرئيسية هي توفير حركة دورانية يمكن التحكم فيها وردود فعل لمفاصل الأصابع الآلية. إنها تمكن الأيدي الآلية من تحديد المواقع بدقة، وحركة الأصابع المنسقة، وتفاعل القوة القابل للتعديل مع الأشياء.
ج: تجمع الوحدة المشتركة المتكاملة بين المحرك والمخفض ونظام التشفير وإلكترونيات القيادة في مجموعة واحدة. وهذا يقلل من متطلبات الأسلاك والمكونات الخارجية مع توفير حل أكثر إحكاما للآليات الآلية ذات المساحة المحدودة.
ج: الفرق الأساسي هو نسبة التروس. يوفر TS20-50 عزم دوران مقدرًا بـ 0.7 نيوتن متر وسرعة عدم تحميل قصوى تبلغ 31.4 راد/ثانية، بينما يوفر TS20-100 عزم دوران مقدر 1.5 نيوتن متر وسرعة عدم تحميل قصوى تبلغ 15.7 راد/ثانية. كلا النموذجين لهما نفس الأبعاد والوزن.
ج: لا. يدمج TS20 محرك التحكم الموجه ميدانيًا في الوحدة المشتركة. يتطلب مصدر طاقة 24 فولت تيار مستمر ووصلة اتصال RS485 للتشغيل.
ج: يدعم TS20 اتصال RS485 بسرعة 7.5 ميجابت في الثانية ويستخدم بروتوكول وضع المعاوقة MIT، الإصدار 3.4. يبلغ طول إطارات الأوامر والاستجابة الخاصة بها 14 بايت وتتضمن التحقق من CRC16-CCITT.
ج: نعم. إن هيكلها المدمج الذي يبلغ قطره 20 مم × 35 مم ووزنها 35 جم ومعرفات الأجهزة القابلة للتكوين يجعلها مناسبة للتكامل في الأيدي الآلية متعددة الأصابع وأنظمة المقبض المدمجة.
ج: نعم. يمكن إنهاء وصلات الكابلات وفقًا لأطوال محددة، ويمكن إضافة موصلات في الغطاء النهائي لمتطلبات الإنتاج الحجمي.
ج: تحدد معلومات المنتج المدرجة الحد الأدنى لكمية الطلب وهو 5 قطع ومدة زمنية تبلغ حوالي 4 أسابيع. يجب على المشترين تأكيد أحدث جدول إنتاج وشروط التسليم عند طلب عرض الأسعار.
ج: يعتمد السعر على نسبة التروس المحددة ومتطلبات إنهاء الكابل وكمية الطلب. يمكن للمشترين تقديم التكوين المفضل لديهم والطلب السنوي المقدر إلى SEA MOTION للحصول على عرض أسعار.
يعتمد أداء اليد الآلية الحديثة بشكل كبير على جودة أنظمة التشغيل والتغذية المرتدة الخاصة بها. مصممة بشكل جيدوحدة مفصل اليد الحاذقةيجب أن تجمع بين الأبعاد المدمجة، وعزم الدوران الكافي، والاستشعار الدقيق، والاتصالات سريعة الاستجابة، والتحكم المرن لتلبية التطبيقات الروبوتية المتزايدة الطلب.
تجمع سلسلة SEA MOTION TS20 هذه الإمكانيات معًا من خلال محركها المتكامل، ومخفض الدقة، وأجهزة التشفير المزدوجة 24 بت، ومحرك FOC المدمج. مع خيارين لنسبة النقل، ورد فعل عكسي أقل من 20 ثانية قوسية، وإخراج قابل للقيادة في الخلف، واتصال RS485 عالي السرعة، فإنه يوفر للمهندسين حلاً عمليًا للتحكم في الحركة للأيدي الماهرة، والمقابض متعددة الأصابع، وغيرها من الآليات الآلية المدمجة.
مع استمرار تقدم تكنولوجيا الروبوتات، سيظل اختيار الوحدة المشتركة المناسبة خطوة مهمة في تحسين دقة المعالجة والتكامل الميكانيكي والأداء العام للنظام.
هل تبحث عن وحدة مفصل يدوية بارعة وموثوقة لمشروعك الآلي القادم؟تقدم SEA MOTION حلولاً متكاملة للتحكم في الحركة ووحدات مشتركة TS20 قابلة للتكوين لدعم المتطلبات الهندسية والتطبيقية المختلفة. سواء كنت تقوم بتطوير يد آلية بشرية، أو قابض دقيق، أو ذراع آلية مدمجة، يمكن لفريقنا مساعدتك في تقييم نسب التروس، ومتطلبات عزم الدوران، وأبعاد التركيب، وتوافق الاتصالات. استكشف تفاصيل منتجنا لوحدة مفصل اليد الذكية اليوم واتصل بنالمناقشة متطلباتك الفنية أو طلب عينة أو الحصول على عرض أسعار مخصص.