ملخص المقال: A وحدة الكواكب المشتركةهو حل متكامل للتحكم في الحركة مصمم لتوفير عزم الدوران والحركة المتحكم فيها وتحديد المواقع الموثوق به في الأنظمة الآلية. مع تزايد استخدام الروبوتات الذكية على نطاق واسع في الأتمتة الصناعية، والروبوتات البشرية، والمعدات المتنقلة، فإن اختيار البنية المشتركة الصحيحة يعد أمرًا ضروريًا لتحقيق التوازن بين الأداء والتكلفة وتعقيد التكامل.حركة البحرتطور وحدات مشتركة كوكبية تجمع بين محرك عزم الدوران بدون إطار، ومخفض كوكبي، وردود فعل التشفير المغناطيسي المزدوج، ومحرك مخصص. تستكشف هذه المقالة مبادئ التشغيل والمواصفات الأساسية وسيناريوهات التطبيق واعتبارات الاختيار العملية للمهندسين ومصنعي المعدات الصناعية.
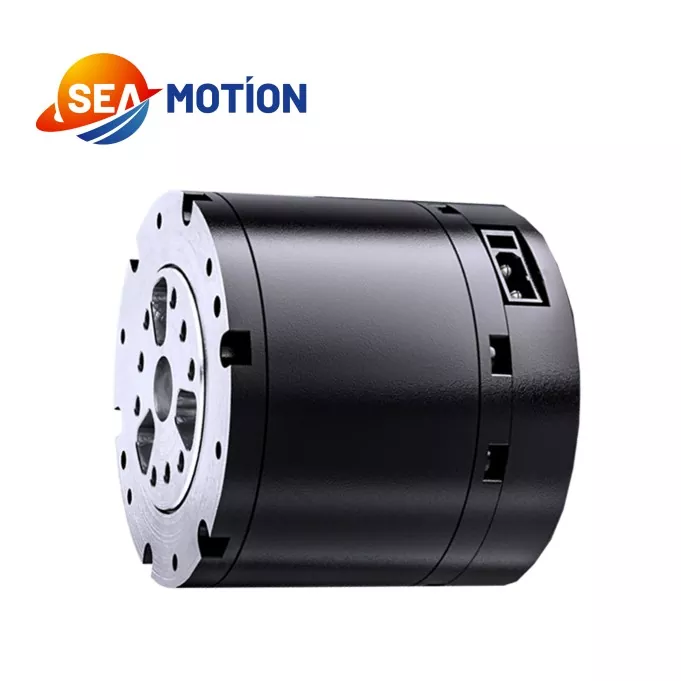
وحدة المفصل الكوكبي عبارة عن مجموعة كهروميكانيكية متكاملة تولد وتتحكم في الحركة الدورانية حول مفصل آلي. بدلاً من مطالبة المهندسين بمصدر وتجميع كل مكون حركة بشكل مستقل، تجمع الوحدة المتكاملة بين العديد من العناصر الأساسية في وحدة منسقة.
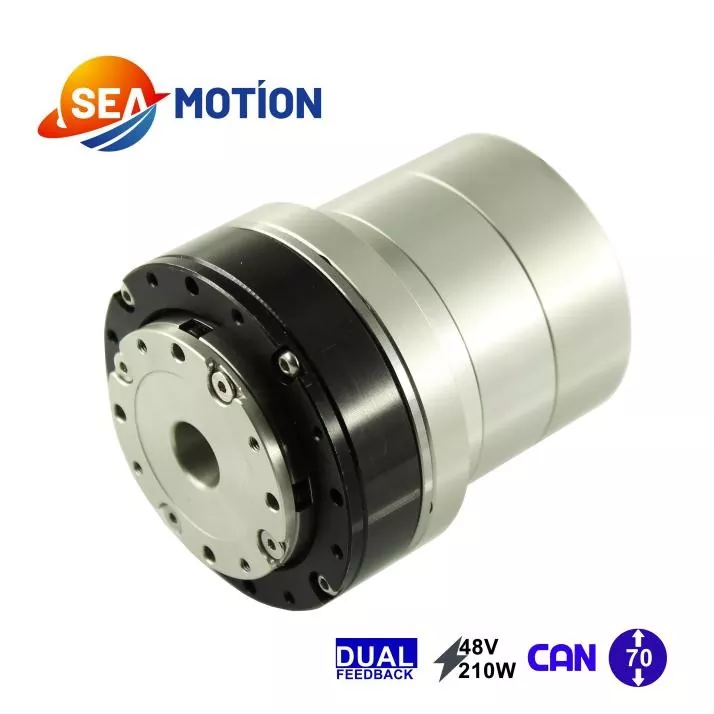
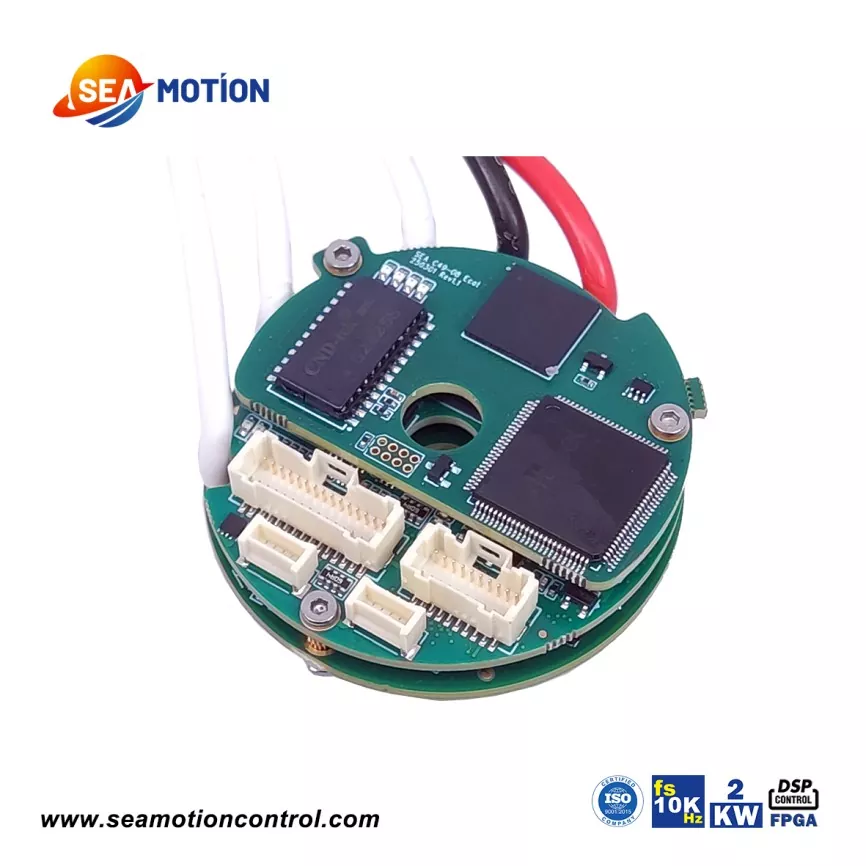
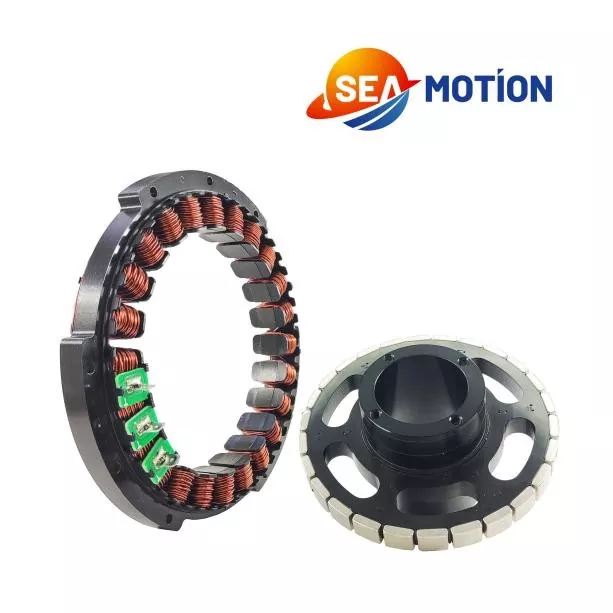
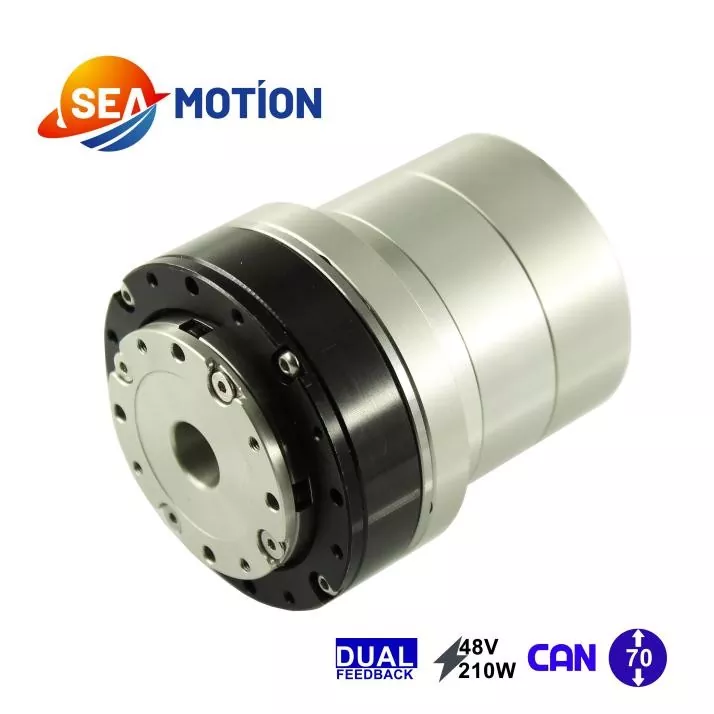
يتضمن التكوين النموذجي محرك عزم دوران بدون إطار، وعلبة تروس كوكبية، ونظام تغذية راجعة للتشفير، ومحرك محرك مخصص. تعمل هذه المكونات معًا على تحويل الطاقة الكهربائية إلى حركة ميكانيكية يتم التحكم فيها مع دعم نقل عزم الدوران ومراقبة الموضع.
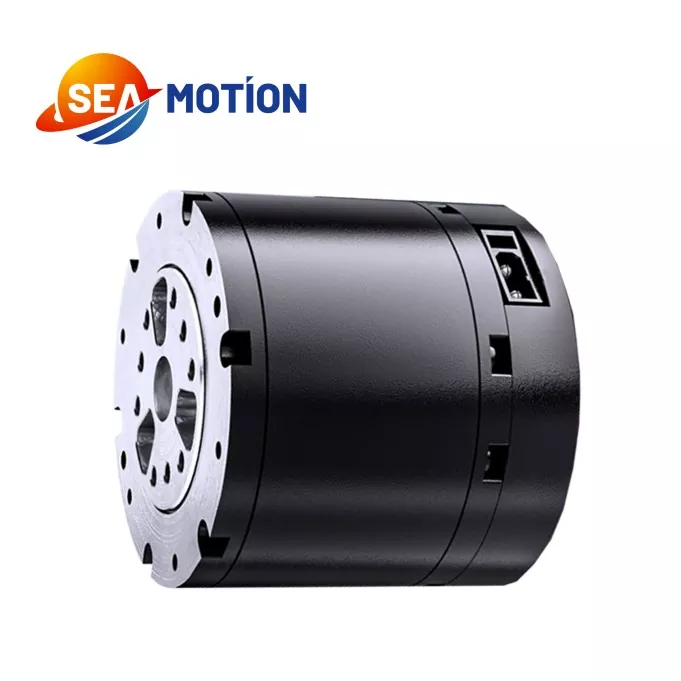
توفر SEA MOTION وحدة كوكبية مشتركة مصممة للتحكم الدقيق في الروبوتات الصناعية. تؤكد بنية التخفيض الكوكبي الخاصة بها على البساطة الهيكلية وكفاءة التكلفة، مما يجعلها خيارًا محتملاً لمطوري المعدات الذين يحتاجون إلى تشغيل مشترك يمكن الاعتماد عليه دون تكامل ميكانيكي معقد بلا داع.
تعتمد ملاءمة أي وحدة في النهاية على ظروف التشغيل المقدرة، والواجهات الميكانيكية، ومتطلبات التحكم، ومتطلبات التطبيق المستهدف.
يعتمد أداء المفصل الآلي على التشغيل المنسق لناقل الحركة الميكانيكي والمحرك وأجهزة التغذية المرتدة وإلكترونيات التحكم. يساهم كل مكون في عملية التحكم في الحركة الشاملة.
يولد المحرك قوة دورانية عند تزويده بالطاقة الكهربائية. يمكن أن يساعد التصميم بدون إطار الشركات المصنعة للمعدات على دمج المحرك في مجموعة ميكانيكية مدمجة، بشرط أن يتم تصميم الغلاف المحيط وهيكل التثبيت والإدارة الحرارية بشكل مناسب.
يستخدم صندوق التروس الكوكبي تروسًا شمسية مركزية، وتروسًا كوكبية محيطة، وتروسًا حلقية لنقل الحركة. اعتمادًا على تكوينه ونسبة التخفيض، يقلل صندوق التروس من سرعة الإخراج مع زيادة عزم الدوران الناتج المتاح. وهذا يجعل النقل الكوكبي مفيدًا للمفاصل الآلية التي تتطلب حركة متحكم فيها وكثافة عزم دوران عملية.
توفر أجهزة التشفير ردود فعل متعلقة بالحركة لنظام التحكم. يشتمل التكوين المحدد لـ SEA MOTION على جهازي تشفير مغناطيسيين، مما يدعم استشعار الحركة داخل المجموعة المتكاملة. يجب تأكيد وظائف التغذية الراجعة الدقيقة وبنية التحكم مقابل الوثائق الفنية للنموذج المحدد.
يقوم السائق بإدارة تشغيل المحرك وفقًا لأوامر التحكم والملاحظات المتوفرة. يمكن أن يؤدي دمج برنامج التشغيل المطابق إلى تبسيط تطوير النظام، وتقليل عمل مطابقة المكونات، ودعم التشغيل الأكثر اتساقًا من تجميع مجموعة لم يتم التحقق منها من الأجهزة المستقلة.
للحصول على نظام كامل، يجب على المهندسين أيضًا التحقق من توافق وحدة التحكم، وواجهات الاتصال، والحماية الكهربائية، ووظائف التحكم التي يتطلبها التطبيق.
توفر المواصفات الفنية الأساس لتقييم ما إذا كانت الوحدة الكوكبية المشتركة يمكنها تلبية متطلبات تشغيل الروبوت. تم نشر القيم التالية لوحدة المفصل الكوكبي الخاصة بـ SEA MOTION ويجب التحقق منها مقابل التكوين الدقيق الذي تم شراؤه.
| المعلمة | المواصفات المنشورة | الأهمية الهندسية |
|---|---|---|
| الجهد المقنن | 48 خامسا | مرجع العرض الكهربائي الاسمي |
| نطاق جهد العمل | 24-60 فولت | يساعد على تحديد توافق نظام الطاقة |
| طاقة الإخراج المقدرة | 140 واط ±10% | مرجع لتخطيط طاقة الإخراج |
| عزم الدوران المقدر | 5 ن·م | مرجع لمتطلبات التشغيل المستمر |
| ذروة عزم الدوران | 14 نيوتن متر | مرجع لمتطلبات عزم الدوران على المدى القصير |
| سرعة عدم التحميل | 315 دورة في الدقيقة ±10% | يشير إلى السرعة في ظل حالة عدم التحميل المحددة |
| سرعة التحميل المقدرة | 260 دورة في الدقيقة ±10% | مرجع للتشغيل تحت الحمل المقنن |
| نسبة التروس | 10:1 | يحدد نسبة تخفيض الإرسال |
| نوع محرك الأقراص | DSP | يحدد نوع برنامج التشغيل المنشور |
| تكوين التشفير | اثنين من التشفير المغناطيسي | يدعم التحكم في الحركة على أساس ردود الفعل |
| وزن | 310 جم ±3 جم | ذات صلة بتحريك الكتلة والتعبئة المشتركة |
| درجة حرارة العمل | -20 درجة مئوية إلى 50 درجة مئوية | يحدد نطاق درجة حرارة التشغيل المنشورة |
| رطوبة العمل | 5%-85% | مرجع للتخطيط البيئي |
ملاحظة هندسية هامة:يمثل عزم الدوران المقدر وعزم الدوران الأقصى ظروف تشغيل مختلفة. لا ينبغي التعامل مع ذروة عزم الدوران على أنها تصنيف للخدمة المستمرة. تسرد معلومات مدة التحميل المنشورة 5 نيوتن متر كعملية مقدرة، و7 نيوتن متر لمدة 120 ثانية، و10 نيوتن متر لمدة 18 ثانية، و12 نيوتن متر لمدة 10 ثوانٍ، و14 نيوتن متر لمدة 5 ثوانٍ. يجب التأكد من حدود التشغيل الفعلية وظروف التبريد ودورات العمل وتردد التحميل الزائد المسموح به مع الشركة المصنعة.
للحصول على معلومات إضافية، قم بزيارة صفحة المنتج الرسمية لوحدة الكواكب المشتركة SEA MOTION.
يمكن لوحدة مشتركة كوكبية متكاملة تبسيط تطوير النظام الآلي من خلال الجمع بين مكونات النقل الميكانيكي والتحكم الإلكتروني في الحركة معًا. وتعتمد مزاياها العملية على التطبيق وجودة تكامل النظام.
من المهم التمييز بين سهولة التكامل وأداء النظام المضمون. تعتمد الدقة النهائية والصلابة وعمر الخدمة والضوضاء والسلوك الحراري على التصميم الميكانيكي والكهربائي الكامل.
ترتبط الوحدات الكوكبية المشتركة بالتطبيقات الروبوتية التي تتطلب حركة دورانية متحكم فيها، وتشغيلًا متكررًا، وتوازنًا مناسبًا بين الأداء والتكلفة. تحدد SEA MOTION العديد من فئات التطبيقات لوحدتها الكوكبية المشتركة.
تستخدم الروبوتات البشرية مفاصل متعددة لتنسيق حركة الذراع والساق والجسم. يمكن لوحدة المفصل الكوكبي المناسبة أن توفر التشغيل للمفاصل المحددة عندما تلبي سعة عزم الدوران والسرعة والكتلة والأبعاد الميكانيكية متطلبات التصميم.
تعتمد الروبوتات رباعية الأرجل على حركات الأرجل المنسقة للحفاظ على التوازن والتنقل على الأسطح المختلفة. يجب أن يأخذ اختيار المفصل في الاعتبار أحمال الصدمات، والتسارع، وذروات عزم الدوران المتكررة، ودورة العمل المرتبطة بالمشي أو الجري.
تتطلب الأذرع التعاونية حركة محكمة عبر محاور متعددة. يمكن للمهندسين تقييم وحدات المفاصل الكوكبية للمحاور المناسبة من خلال النظر في الحمولة الصافية والوصول وسرعة المفصل والمتطلبات الموضعية ووظائف السلامة للروبوت الكامل.
تحتاج أنظمة الالتقاط الآلية إلى حركة يمكن التنبؤ بها لتنسيق عمليات الإمساك والرفع والنقل والإفراج. قد تدعم الوحدة المختارة بشكل صحيح هذه المهام بينما تساعد مصممي المعدات على إدارة تعقيد التجميع.
تستخدم المنصات الآلية المتنقلة وبعض أنظمة التنقل الكهربائية أيضًا مشغلات كهروميكانيكية مدمجة. في هذه التطبيقات، يجب على المهندسين التحقق بعناية من الأحمال الميكانيكية، والتعرض للاهتزاز، واستهلاك الطاقة، وحماية البيئة، وملاءمة الوحدة لدورة التشغيل المقصودة.
ليست كل وحدة مناسبة لكل تطبيق. يتطلب التشغيل الخارجي، والحركة عالية التأثير، وبيئات الغسيل، والأنظمة الروبوتية ذات الأهمية القصوى للسلامة، تحققًا محددًا بدلاً من الافتراضات القائمة على فئة المنتج وحدها.
يتضمن اختيار وحدة المفصل الكوكبي أكثر من مجرد مقارنة الحد الأقصى لعزم الدوران أو سعر الشراء. يساعد التقييم المنظم على تقليل مخاطر الحجم الزائد، وارتفاع درجة الحرارة، وعدم توافق التحكم، والتآكل الميكانيكي المبكر.
إن تزويد المورد بملخص تطبيق واضح - بما في ذلك ملفات تعريف التحميل، والسرعة المستهدفة، ودورة الحركة، ورسومات التثبيت، ومتطلبات التحكم - يجعل من السهل تقييم التكوين المناسب.
تعالج البنى المشتركة الكوكبية والتوافقية أولويات هندسية متداخلة ولكن مختلفة. يعتمد الاختيار الصحيح على الأهمية النسبية لخصائص ناقل الحركة والتعبئة والدقة ومتطلبات عزم الدوران والميزانية.
| عامل التقييم | وحدة الكواكب المشتركة | الوحدة التوافقية المشتركة |
|---|---|---|
| مبدأ النقل | تخفيض التروس الكوكبية | تخفيض العتاد التوافقي |
| أولوية التصميم | التكلفة العملية ونقل عزم الدوران | حركة موجهة بدقة وتكامل مدمج |
| اعتبارات رد الفعل العكسي | يعتمد على تصميم علبة التروس وتفاوتات التصنيع | غالبًا ما يتم اختياره عندما يكون رد الفعل العكسي المنخفض أولوية |
| عزم الدوران والسرعة | يعتمد على نسبة التروس والمحرك وظروف التحميل | يعتمد على الموديل ونسبة التخفيض وظروف التشغيل |
| تركيز الاختيار | سعة التحميل والكفاءة والتكلفة ودورة التشغيل | متطلبات تحديد المواقع، ورد الفعل العكسي، والتعبئة، وظروف التحميل |
تعتبر هذه المقارنة نوعية وليست بديلاً للاختبار الخاص بالنموذج. لا يوجد أي معمارية متفوقة عالميًا. يجب على المهندسين مقارنة منحنيات سرعة عزم الدوران التي تم التحقق منها، وبيانات رد الفعل العكسي، والكفاءة، والصلابة، والحدود الحرارية، ومعلومات عمر الخدمة قبل اتخاذ قرار الشراء.
استكشف الوحدة التوافقية المشتركة الخاصة بـ SEA MOTION لفهم نهج النقل البديل ومناقشة التصميم الذي يناسب نظامك الآلي بشكل أفضل.
وتتمثل وظيفتها الأساسية في توفير التشغيل الدوراني المتحكم فيه عند المفصل الميكانيكي. من خلال دمج المحرك، والمخفض الكوكبي، وأجهزة تشفير ردود الفعل، والسائق، تساعد الوحدة الأنظمة الروبوتية على توليد وإدارة حركة المفاصل.
يبلغ عزم الدوران المقدر المنشور 5 نيوتن متر، مع عزم دوران أقصى يبلغ 14 نيوتن متر. تشير هذه القيم إلى ظروف تشغيل مختلفة. يجب أن تؤخذ في الاعتبار المدة المسموح بها وتكرار تشغيل عزم الدوران العالي أثناء تصميم النظام.
الجهد المقنن المنشور هو 48 فولت، ونطاق جهد العمل هو 24-60 فولت. يجب أن يدعم مصدر الطاقة والإلكترونيات المرتبطة به أيضًا التيار المطلوب والطلب العابر ومتطلبات الحماية المعمول بها.
يمكنه دعم التحكم في الحركة القائم على ردود الفعل من خلال المحرك ونظام التشفير والسائق المخصص. تعتمد دقة تحديد المواقع الفعلية والتكرار على التكوين الكامل، وخصائص علبة التروس، وضبط التحكم، والهيكل الميكانيكي. اطلب بيانات الأداء الخاصة بالنموذج عندما يكون تحديد الموقع الدقيق أمرًا ضروريًا.
وتشمل التطبيقات المحتملة الروبوتات البشرية، والروبوتات رباعية الأرجل، والأذرع التعاونية، واختيار الروبوتات، والمعدات المتنقلة الذكية. يجب تقييم الملاءمة وفقًا لملف تحميل التطبيق والسرعة والظروف البيئية ومتطلبات السلامة.
قم بمشاركة عزم الدوران والسرعة المطلوبة، ودورة التشغيل، وإمدادات الطاقة، والواجهة الميكانيكية، وبروتوكول التحكم، والظروف البيئية مع الشركة المصنعة. اطلب ورقة بيانات حالية وقم بتوضيح أي مواصفات غير مدرجة قبل تقديم الطلب.
تفضل بزيارة صفحة منتج Planetary Joint Module الرسمية لإرسال استفسار. للحصول على عرض أسعار دقيق، قم بتوفير التطبيق المستهدف وكمية الطلب المتوقعة والمتطلبات الفنية وجدول التسليم المفضل.
يمكن أن تكون الوحدة الكوكبية المشتركة حلاً عمليًا للتحكم في الحركة للمعدات الروبوتية التي تتطلب تشغيلًا متكاملاً، ونقل عزم الدوران المتحكم فيه، وتصميم نظام مراعي للتكلفة. من خلال الجمع بين محرك عزم الدوران بدون إطار، ومخفض كوكبي، وردود فعل التشفير المغناطيسي المزدوج، ومحرك مخصص، توفر SEA MOTION خيارًا متكاملاً للمهندسين الذين يقومون بتطوير المفاصل الآلية ومعدات التشغيل الآلي الذكية. لا يزال التنفيذ الناجح يعتمد على مطابقة مواصفات الوحدة التي تم التحقق منها مع الحمل الميكانيكي الفعلي وملف الحركة وهندسة التحكم وبيئة العمل. إذا كنت تقوم بتقييم وحدة كوكبية مشتركة لروبوت جديد أو ترقية نظام التشغيل الآلي الحالي، قم بمراجعة المتطلبات الفنية مع SEA MOTION واتصل بنالمناقشة مواصفات المنتج وملاءمة التطبيق وعرض أسعار لمشروعك.